操作系统原理
深入理解计算机系统(原书第3版)
和第2版相比,本版内容上*大的变化是,从以IA32和x86-64为基础转变为完全以x86-64为基础。主要更新如下: 基于x86-64,大量地重写代码,首次介绍对处理浮点数据的程序的机器级支持。 处理器体系结构修改为支持64位字和操作的设计。 引入更多的功能单元和更复杂的控制逻辑,使基于程序数据流表示的程序性能模型预测更加可靠。 扩充关于用GOT和PLT创建与位置无关代码的讨论
移动机器人原理与应用(基于ROS操作系统)
移动机器人是智能机器人的重要形态之一,在各行各业都有广泛的应用前景。机器人操作系统(ROS)是无人驾驶领域所涉及的关键技术平台。本书内容将围绕移动机器人展开,首先讲解ROS的基本原理和开发方法,然后介绍智能移动机器人的控制原理与传感器应用,接下来通过丰富的案例讲解机器人视觉处理、建图导航、语音交互等核心应用的开发方法,最后通过自动驾驶场景下的综合实践提高移动机器人的开发者综合应用的开发能力,做到融
操作系统原理与设计实现
《操作系统原理与设计实现》是一本深入讲解操作系统基本原理与实现方法的教材,属于《“101计划”核心教材计算机领域》丛书之一。全书以“设计一个可实际运行的小操作系统”为主线,系统地介绍了操作系统的运行机制、核心模块及其相互关系。书中结合Linux和OpenHarmony等实际操作系统案例,详细阐述了操作系统的基本原理、算法与数据结构,并通过代码分析帮助读者理解操作系统的实现细节。 全书内容
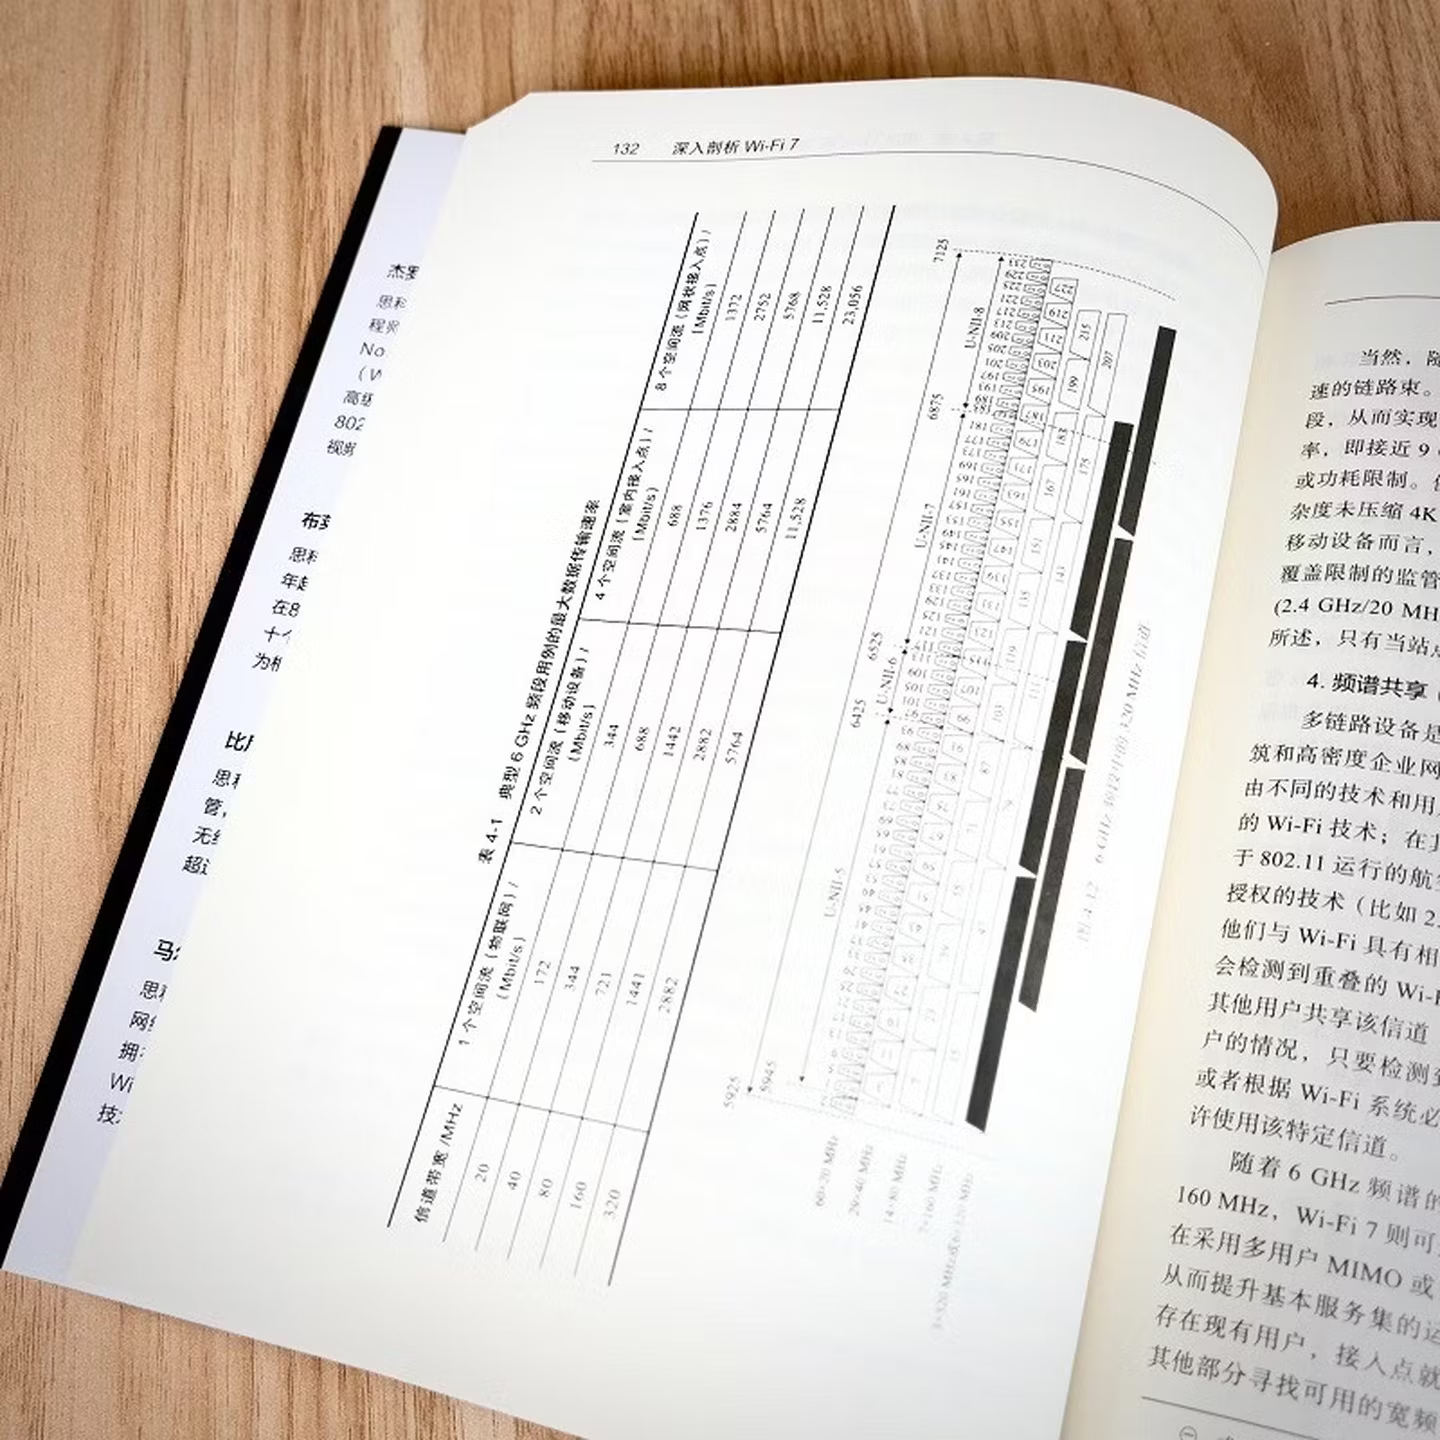
深入剖析Wi-Fi 7 无线网络 网络控制协议 WiFi 7 无线通信
本书着重阐述802.11be标准和Wi-Fi 7技术,全书共9章。第1章概述802.11be的基础框架,并介绍了理解其基本要素所需的专业术语;第2章详细探讨802.11在多代技术演进中的性能提升,同时深入分析其局限性和面临的挑战,这些正是802.11be标准制定工作的出发点;第3章深入剖析802.11ax及其相关的Wi-Fi 6和Wi-Fi 6E标准;第4章旨在探讨802.11be和Wi-Fi 7